【行业洞察】数据采集:物理AI卖铲人 数据基建需求爆发
摘要
当前人形机器人行业硬件方案趋于收敛,"大脑"训练成为决胜关键,而数据量级和质量直接决定模型泛化能力。机器人高质量、高保真物理交互的真实数据极度缺失。大语言模型有万亿级 token 训练,而具身模型可用的真实交互数据不足其万分之一。
市场规模:根据 Future Markets 数据,全球物理 AI 市场规模将从 2026 年的 3830 亿美元 增长至 2040 年的 3.26 万亿美元,未来几年将步入爆发阶段。据 2026 年机器人全产业链接会披露,GPT-2 和 GPT-3 的 训练数据分别对应约 79 万小时和 1100 万小时,要实现可用的具身智能至少需要 1000 万小时的多模态数据,而多场 景、多模态、良率、长尾数据和多参与者等因素导致实际所需的多模态数据集远超 1000 万小时,觅蜂已将目标数据 采集量提升到 2030 年 100 亿小时。
数采方式:整机、EGO、UMI 等多种数采路线并存,高质量数据边际需求越来越确定,相机、姿态感知、触觉感知越来越重要。数采爆发有望拉动以下环节规模快速提升:1)数采设备;2)仿真平台;3)数采公司;4)垂类应用。
设备相关产业链:奥比中光(EGO)、华依科技(IMU)、福莱新材(触觉传感器)等。
正文
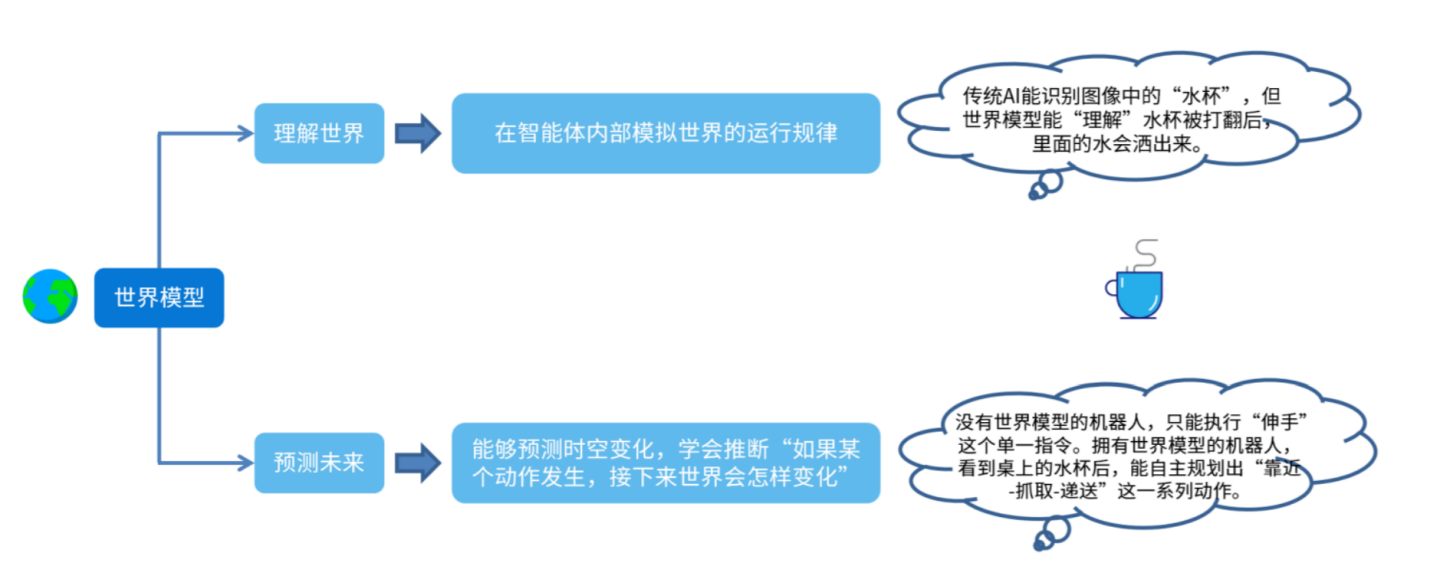
当前,人工智能正在从“理解语言”进入到“理解世界和预测未来”的全新阶段,世界模型(World Model)正是这场变革的核心。世界模型需具备两层核心能力:1)是对物理规律 的内建(理解世界),即形成关于重力、惯性及运动学等基本物理规律的内部认知; 2)体现为时空操作能力(预测未来),即能精准推演物体在三维空间和时间维度 中的连续变化,如车辆绕行、机器人抓取等动态过程。
图:世界模型需具备“理解世界”与“预测未来”两大核心能力 |
|
资料来源:北京科技报、DeepTech 深科技,国泰海通证券研究 |
当前数据量不足、单位成本过高已成为制约人形机器人“大脑”发展最突出的问题。与视觉或语言数据的获取相比,机器人训练数据的收集远比文本或图像数据困难,需要在专门的环境中记录机器人的关节动作、末端执行器信息。
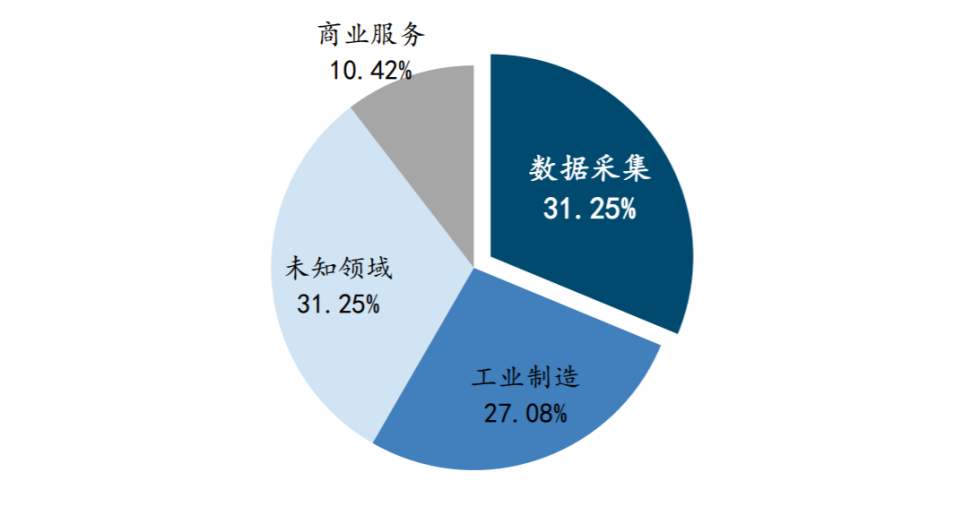
数据采集价格昂贵,不仅需要昂贵的硬件设备,还需投入大量人力来确保数据质量。根据国先中心 2026 年 3 月发布的《具身智能数据行业白皮书》,行业普遍认为要实现具身智能的涌现至少需要百万小时来自真实世界的物理互动数据,目前积累的数量仅不到 5%,现阶段实际可用数据量远未满足需求。因此,机器人本体与模型厂商均开始布局数据采集,以期通过足量保质的数据训练带来“大脑”性能的领先。根据 星河频率公众号统计,2025 年金额超过千万的人形机器人订单中,数据采集领域共 15 笔,占比达 31.25%,列居首位。
图:2025 年人形机器人千万级别订单中数据采集领域占比最高,达 31.25% |
|
资料来源:星河频率公众号,国金证券研究所 |
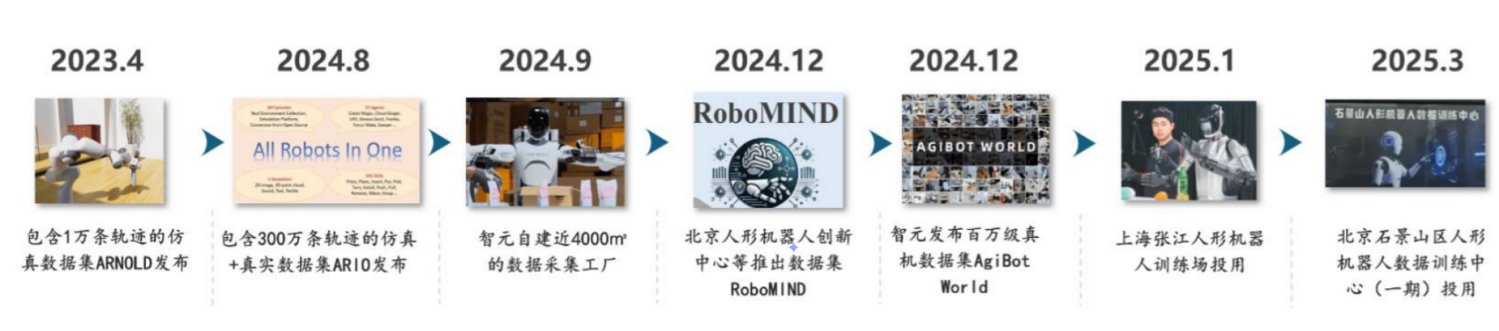
从机器人厂商看,国内机器人仿真数据起步早于大规模的真实数据,政府联合本体企业从 2024 年下半年开始密集布局数据采集。2024 年 9 月,智元自建了行业第一个数据采集工厂,并于2025年开源了数采工厂采集的全球首个百万级工业级真实场景具身数据集AgiBot World,同月北京人形机器人创新中心等联合推出了超 10 万条数据(大部分为真机遥操作)的数据集 RoboMIND。
图:国内主要从 2024 年下半年开始布局大规模真机数据采集 |
|
资料来源: GitHub ,国金证券研究所 |
头部海外机器人厂商资金雄厚,重点投向真实数据采集。
Figure AI方面,其与资管巨头 Brookfield 合 作推出了 Project Go-Big 项目,借助后者超 10 万套住宅物业,采集人类第一视角视频,辅助其自研的 Helix 模型在 导航任务上完全基于人类视频训练,已实现从自然语言命令到机器人控制的零样本迁移。
Tesla 方面,已通过官方招 聘"Data Collection Operator, Tesla Bot"职位招募动作捕捉与遥操作数据采集员,要求穿戴动捕服和 VR 头显执行 指定动作。NVIDIA Research 的高级研究员 Animesh Garg 表示,Optimus 人形机器人可能需要数百万小时的数据才 能为其在特斯拉工厂工作完全做好准备。
数采中心方面,2025 年开始全国各地密集建设数采中心,呈现“北京领头,长三角密集,中西部逐步跟进”的格局。据高工人形机器人统计,全国现已有至少 15 家数据采集和训练工厂。各地数采中心大多采取政府牵头、研究机构参与建设、招标本体 企业的模式,与当地人形机器人创新与研究中心相关项目共同推进,数据采集、数据处理、模型训练等高度一体化。 以石景山区人形机器人数据训练中心、北京人形机器人创新中心为代表的数采中心主要布局各类遥操作方案,部分区 域用于动作捕捉。以天津帕西尼具身智能超级数据工厂、宿迁京东全球具身智能数据采集中心为代表的新一批数采工 厂涉及人类中心采集方案、灵巧操作等新领域。
人形机器人本体企业中乐聚、优必选、智元发力最多,帕西尼感知作为触觉技术供应商规划 5 座数采工厂。重资产路 线代表如帕西尼和智元,采取自建数采工厂的形式,数据自采自用,且年产数据均超过百万条;其余公司如优必选、 乐聚采用投标方式,与当地政府深度合作,提供本体和数据采集相关服务。
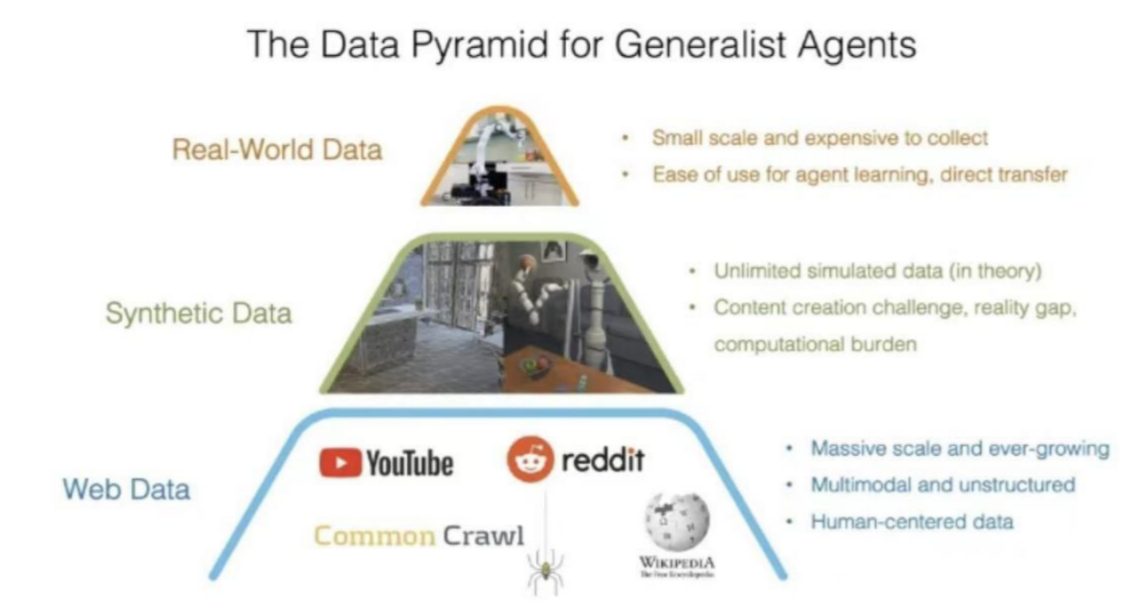
数采方式看,目前真实数据、仿真数据、互联网人类视频三类路线并行,高质量、高精度、多模态是未来方向。真实数据方面,又可以分别遥操、动捕、UMI、EGO等方案。
图:数据金字塔中真实数据规模远小于合成数据、互联网数据和纯人类数据 |
|
资料来源:《NVIDIA Isaac GR00T N1: An Open Foundation Model for Humanoid Robots》,国泰海通证券研究所 |
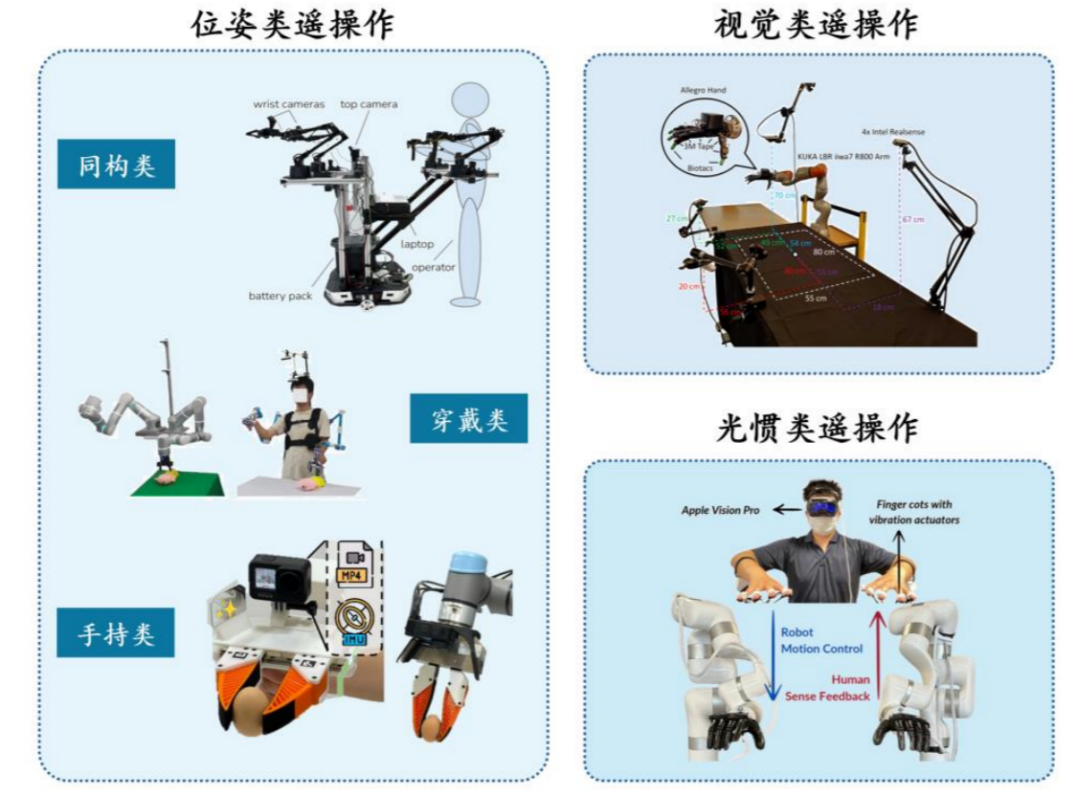
1、遥操:机器人遥操作指人类操作员通过控制模块对远程机器人进行控制,是一种典型的人在流程中(human-in-the-loop) 控制模式。根据遥操作数据采集所用到的传感技术与动作映射方式,可以划分为位姿类遥操作、视觉类遥操作、光惯类遥操作三大类。
图:遥操作可分为位姿类、视觉类、光惯类,其中位姿类应用最为广泛 |
|
资料来源:各项目官网,国金证券研究所 |
2、动捕:动作捕捉是指测量、跟踪人或物体在三维空间中的运动轨迹的技术,按照所用的传感器类别可以分为光学类和惯性类 两条传统技术路线,近年出现了 AI 驱动、无需穿戴设备的无标记跟踪。动作捕捉技术最早应用于影视动画制作领域, 用于实现虚拟角色的真实动作还原,后续逐步拓展至电子游戏开发、体育竞技动作分析、生物力学研究与医疗康复评 估等场景。凭借其精准捕捉人体三维运动轨迹与操作细节的优点,逐渐被用于人形机器人的数据采集。
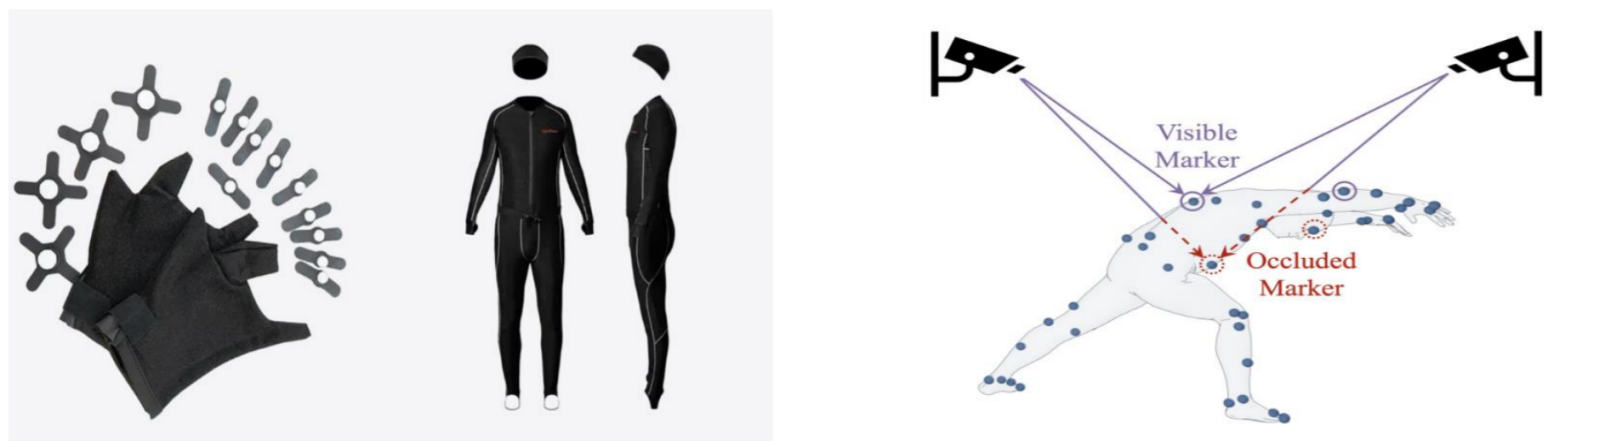
光学动捕技术以其高精度优势在数据采集中广受青睐,但存在遮挡问题。光学动作捕捉设备利用工作在 850nm 至 900nm 红外波段的高速相机系统,捕捉人体动捕服上的马克点(Marker)计算动作姿态。
图:光学动捕需穿戴有马克点的动捕服,可搭配手部套 件(左),光学动捕存在马克点遮挡问题(右) |
|
资料来源:Optitrack 官网,《OpenMoCap: Rethinking Optical Motion Capture under Real-world Occlusion》,国金证券研究所 |
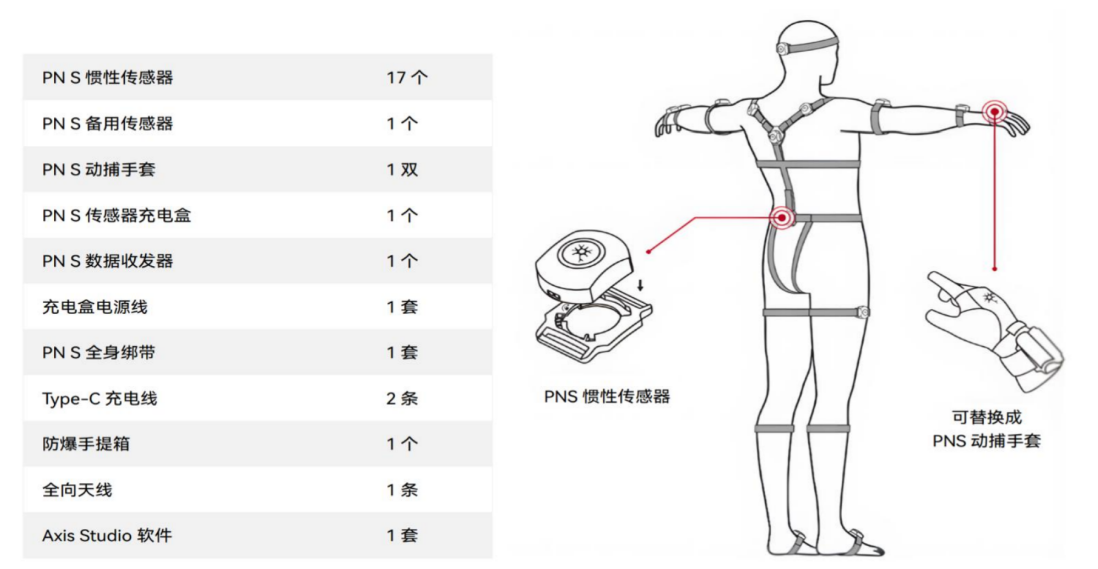
惯性动作捕捉技术优势在于数据连续性,但存在末端精度问题。惯性动作捕捉设备依靠穿戴于人体关键肢体位置的惯 性测量单元(IMU,由陀螺仪、加速度计以及磁力计构成)估算人的动作姿态。以诺亦腾的 PN Studio 动作捕捉方案为例,全身配有 17 个 IMU 惯性传感器,并可辅以单只配有 6 个惯性传感器的动捕手套,在全身动捕的基础上添加精准的手指姿态。
图:诺亦腾惯性动捕方案 PN Studio 包含 17 个惯性传感器以捕捉全身动作 |
|
资料来源:诺亦腾官网,国金证券研究所 |
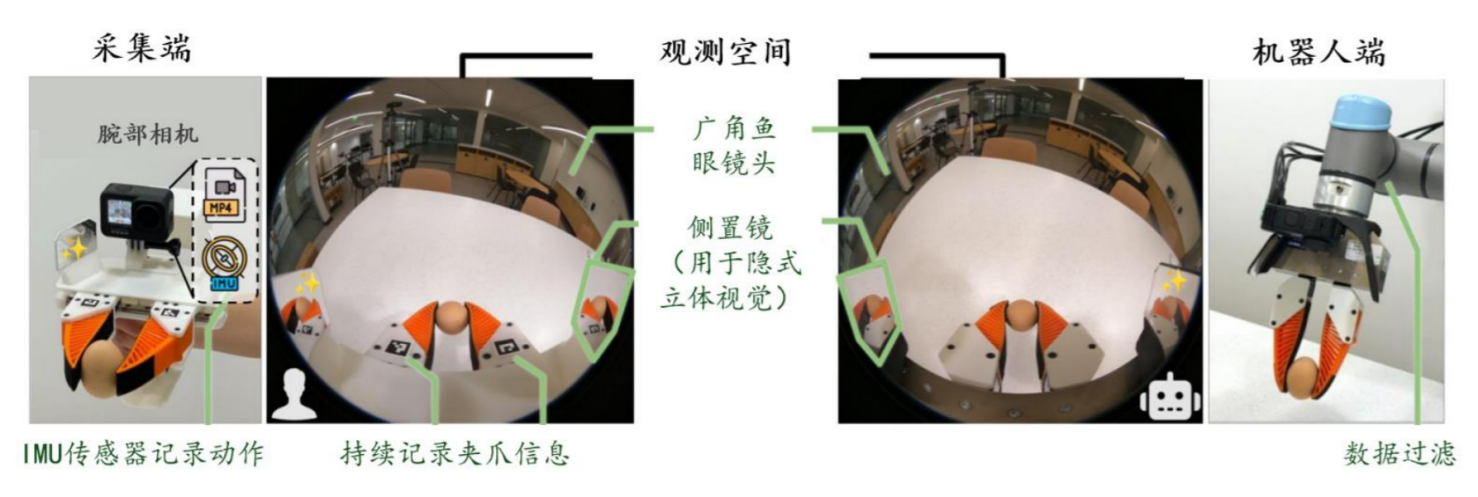
3、UMI:UMI(Universal Manipulation Interface)采用夹爪+视觉系统的采集方案,手持类遥操作是介于机器人数据与人类之间的一种中间态,通过在人类操作者手部或末端工具上 部署轻量级传感器与摄像头,直接记录操作过程中的轨迹、时序与环境反馈。2025 年底,海外具身智能厂商在 UMI 数 采范式下,先后训练出了如 Generalist 的 GEN-0、Sunday 的 ACT-1 等模型,开启 UMI 大规模真机数据生产。
图:初代 UMI 主要设备为腕部 GoPro 相机和惯性传感器 |
|
资料来源:UMI 项目页,国金证券研究所 |
4、EGO:第一人称采集人体运动视频数据在现有主动采集方式中成本最低,但对后期处理提出挑战,是无本体化路线最为极致 的体现。英伟达 GEAR 实验室于 2026 年 2 月推出的 EgoScale 人到灵巧操作迁移框架,首次证明大规模第一人称视角 人类视频用于具身灵巧操作训练的可行性。技术上,该项目采用三阶段架构:20,854 小时人类第一人称视频进行大规 模预训练,轻量的人机对齐中训辅以下游微调。该框架使 22 自由度灵巧机械手操作成功率提升 54%。其配套的 EgoScale POV Data Network 已聚合 25300+小时真实世界数据、80+任务类别。
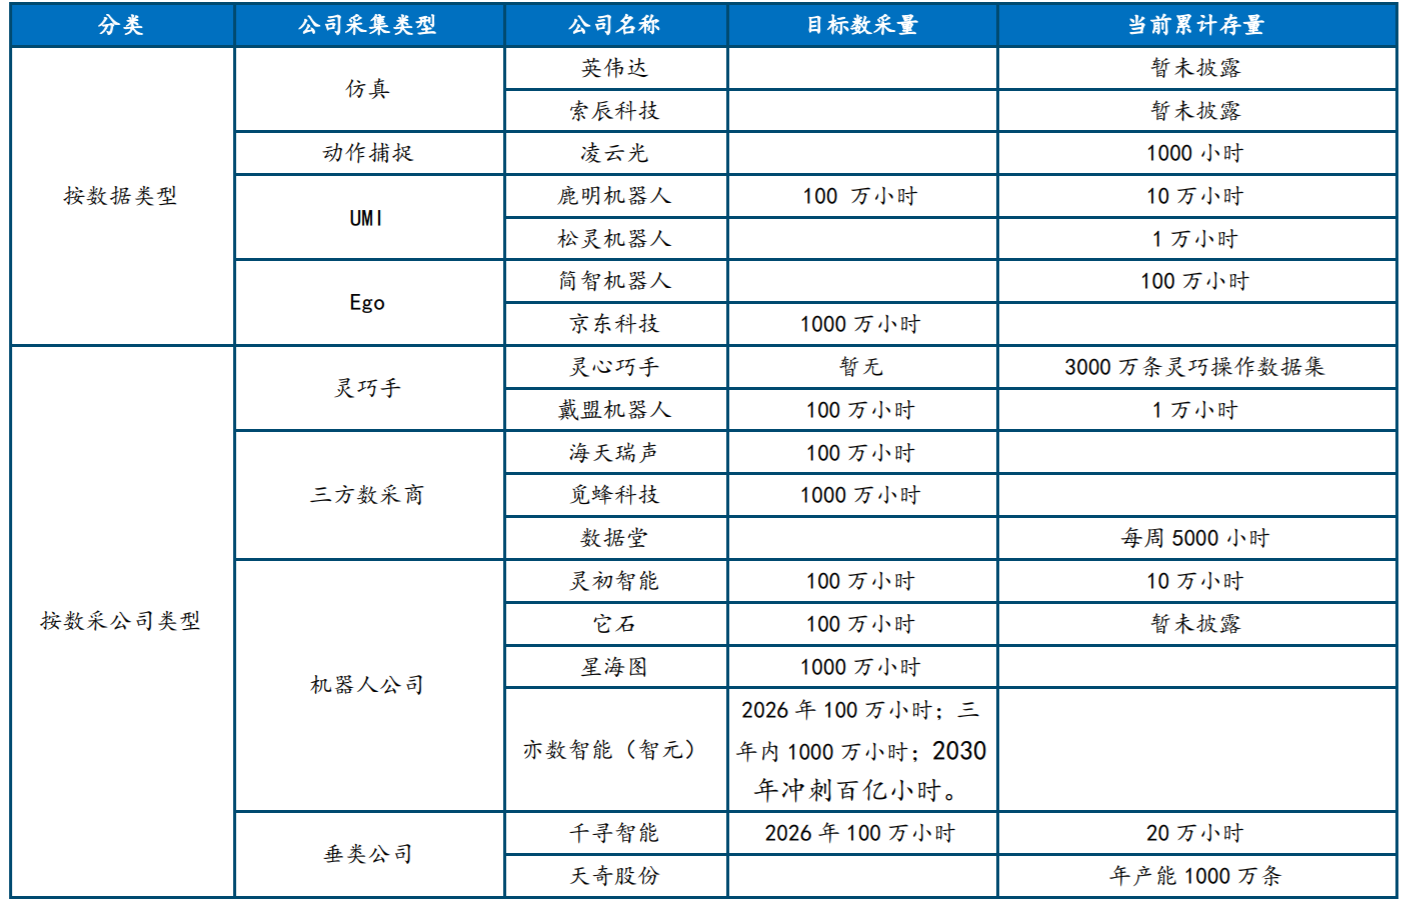
设备端,数据采集竞争处于初始阶段,暂未形成稳定的竞争格局。目前按照数据类型看,产业链主要采集的真机数据类型包括本体、UMI、EGO 等。根据数据采集主体看,主要包含数据供应商、机器人本体公司、机器人零部件公司如灵巧手、触觉手套、垂类应用公司等。当前公布上 1000 万小时数采量的主要有京东、智元和星海图等,其余鹿明、戴盟、海天、 它石等均将目标采集小时数定位在上 100 万小时。
图:当前数采需求开始爆单 |
|
资料来源:各公司公告,各公司官网,国金证券研究所 |
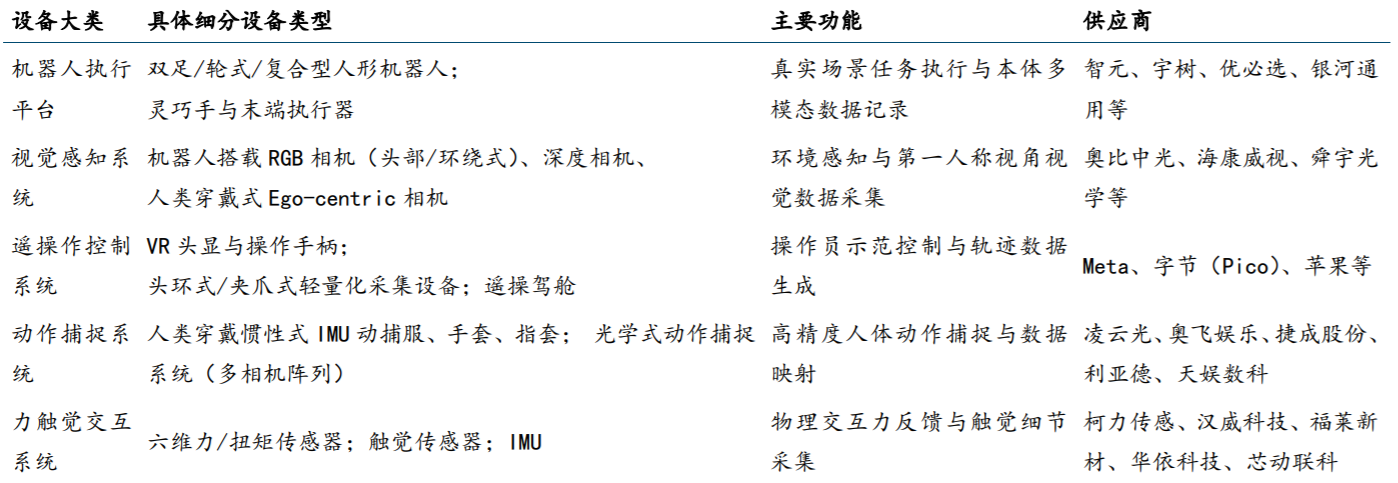
数据采集设备主要包含机器人整机、人类穿戴式 Ego-centric 相机、UMI 相机及 IMU、触觉传感手套、夹爪等。据华 尔街见闻披露,无实体数据(第一视角视频和通用操作接口数据)占总时长的 40%-50%,真机遥操作数据占总时长 30%, 其余为仿真数据和故障恢复数据。由此可知,数采设备中,人类穿戴式 Ego-centric 相机、UMI 相机及 IMU、夹爪的 需求量最大。
图:数据采集设备类型较多 |
|
资料来源:各公司公告,国金证券研究所 |
参考报告:
《20260715-国金证券-机器人行业深度研究:数采,物理AI最大短板,数据基建即将爆发》
《20260507-国泰海通证券-产业深度:物理AI时代的数据“卖铲人”,具身数据采集开启下一代数据基建浪潮》
免责声明 本报告仅提供给九方金融研究所的特定客户及其他专业人士,用于市场研究、讨论和交流之目的。 未经九方金融研究所事先书面同意,不得更改或以任何方式传送、复印或派发本报告的材料、内容及其复印本予以任何第三方。如需引用、或经同意刊发,需注明出处为九方金融研究所,且不得对本报告进行有悖于原意的引用、删节和修改。 本报告由研究助理协助资料整理,由投资顾问撰写。本报告的信息均来源于市场公开消息和数据整理,本公司对报告内容(含公开信息)的准确性、完整性、及时性、有效性和适用性等不做任何陈述和保证。本公司已力求报告内容客观、公正,但报告中的观点、结论和建议仅反映撰写者在报告发出当日的设想、见解和分析方法应仅供参考。同时,本公司可发布其他与本报告所载资料不一致及结论有所不同的报告。本报告中的信息或意见不构成交易品种的买卖指令或买卖出价,投资者应自主进行投资决策,据此做出的任何投资决策与本公司或作者无关,自行承担风险,本公司和作者不因此承担任何法律责任。 上海九方云智能科技有限公司 投资顾问:林子尧(登记编号:A0740625120043) |
免责声明:以上内容仅供参考学习使用,不作为投资建议,此操作风险自担。投资有风险、入市需谨慎。

推荐阅读
相关股票
相关板块
相关资讯

扫码下载
九方智投app

扫码关注
九方智投公众号
头条热搜
涨幅排行榜
上海九方云智能科技有限公司 版权所有
证券投资咨询机构业务机构许可证:ZX0023
办公地址:上海市青浦区徐民东路88号1F(北塔、西北裙、东北裙、南裙)、2F(西北裙、南塔)、3F(北、西北裙、东北裙、南塔)、5F(南、北)、6F(南、北)、7F(南、北)、8F(南、北)、9F(南、北)、10F(南、北)、11F北、12F(南、北)
注册地址:上海市普陀区云岭东路89号12层1202室
 沪公网安备31011802005267号
联系电话:400-719-8899
投诉电话:021-20289058
总经理信箱:xht_sh@newwinner.com.cn





















暂无评论
赶快抢个沙发吧